2026年6月23日
健康陪伴机器人的传感分层:每一层各答一个问题
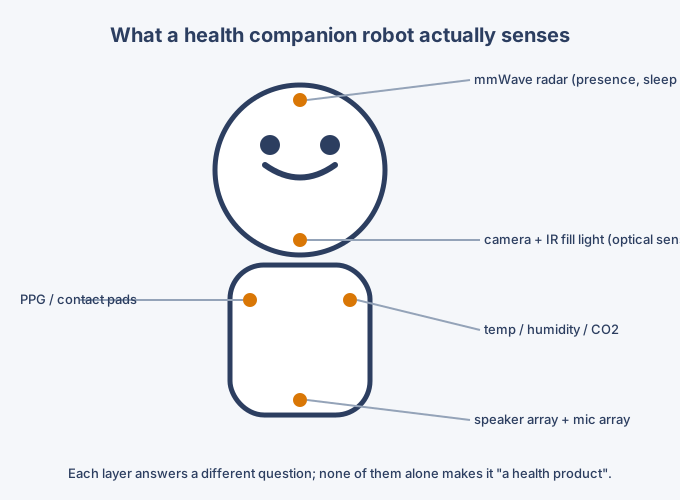
「健康陪伴机器人」听起来是一个功能,实际上是一叠互相独立的传感层,每层回答一个不同的问题。分清层次,是靠谱的产品规划和参数表愿望清单之间的区别。
第一层:存在与节律
毫米波雷达回答「有没有人、作息是否正常」,全程不用摄像头:黑暗可用、隔被子可用、没有图像隐私包袱。睡眠相关产品我们第一个推荐它。
第二层:光学
摄像头补雷达看不到的:姿态、面部在场、跌倒姿势、画面语境。代价是补光(夜间红外灯)和隐私叙事——物理遮蔽、本地处理、明确的指示灯。没有叙事的摄像头就是工单生成器。
第三层:接触
PPG 和接触电极测其他层测不到的信号:脉搏,以及电极几何合适时的生物阻抗估计。接触传感的成败在机械布点——手自然放的位置——多过在电子学。
第四层:环境
温度、湿度、CO2、PM2.5,把设备从「陪伴」升级成「懂房间」。传感器本身便宜,贵在漂移校准,以及如何谈空气质量而不制造焦虑。
先上哪几层
第一版:雷达 + 环境 + 麦克风/喇叭。接触电极和摄像头放到「机械布点与隐私叙事都验证过」的版本。把存在、语音、空气做扎实,产品显得可靠;许诺体征却交付漂移,产品显得坏了。